 README
- ::sizeAabb::size
- ::bounding_boxMesh::bounding_box
- ::center_massMesh::center_mass
- ::emptyMesh::empty
- ::is_emptyMesh::is_empty
- ::moment_inertiaMesh::moment_inertia
- ::nearest_pointMesh::nearest_point
- ::newMesh::new
- ::oriented_bounding_boxMesh::oriented_bounding_box
- ::principal_momentsMesh::principal_moments
- ::ray_castMesh::ray_cast
- ::surface_areaMesh::surface_area
- ::triangle_countMesh::triangle_count
- ::verticesMesh::vertices
- ::volumeMesh::volume
- TMeshFormat
- ::sizeObb::size
- ::volumeObb::volume
- ::defaultPreviewOptions::default
- TRayHit
- ::defaultRepairOptions::default
- ::normals_onlyRepairOptions::normals_only
- ::changedRepairResult::changed
- ::feedStlScanner::feed
- ::finishStlScanner::finish
- ::newStlScanner::new
- ::is_watertightStreamReport::is_watertight
- TThicknessReport
- ::areaTriangle::area
- ::computed_normalTriangle::computed_normal
- ::from_verticesTriangle::from_vertices
- ::signed_volumeTriangle::signed_volume
- ::verticesTriangle::vertices
- ::euler_numberValidationReport::euler_number
- ::is_watertightValidationReport::is_watertight
- ::crossVec3::cross
- ::dotVec3::dot
- ::is_zeroVec3::is_zero
- ::lengthVec3::length
- ::newVec3::new
- ::normalizeVec3::normalize
- ::scaleVec3::scale
- ::subVec3::sub
- ::zeroVec3::zero
- TWeldResult
- TWindingReport
- Vcheck_thickness
- Vcheck_thickness_default
- Vcheck_winding
- Vcheck_winding_default
- Vcount_parts
- Vcount_parts_default
- Vdefault_weld_tolerance
- Vdetect_format
- Vis_3mf
- Vis_ply
- Vparse_3mf
- Vparse_mesh
- Vparse_obj
- Vparse_ply
- Vparse_stl
- Vparse_stl_ascii
- Vparse_stl_binary
- Vray_triangle
- Vrender_svg
- Vrepair
- Vstream_stl_ascii
- Vstream_stl_binary
- Vsymmetric_eigenvalues
- Vsymmetric_eigenvector
- Vunify_winding
- Vvalidate
- Vvalidate_default
- Vwrite_mesh
- Vwrite_obj
- Vwrite_ply
- Vwrite_ply_ascii
- Vwrite_ply_binary
- Vwrite_stl_ascii
- Vwrite_stl_binary
stlkit
MoonBit 实现的 STL/OBJ/3MF 三维网格工具链:解析、校验、修复、分析、流式扫描
stl
obj
3mf
3d
mesh
3d-printing
watertight
Author
Version
0.1.0
License
Apache-2.0
Repository
Last updated
22 days ago
Downloads
30
#stlkit
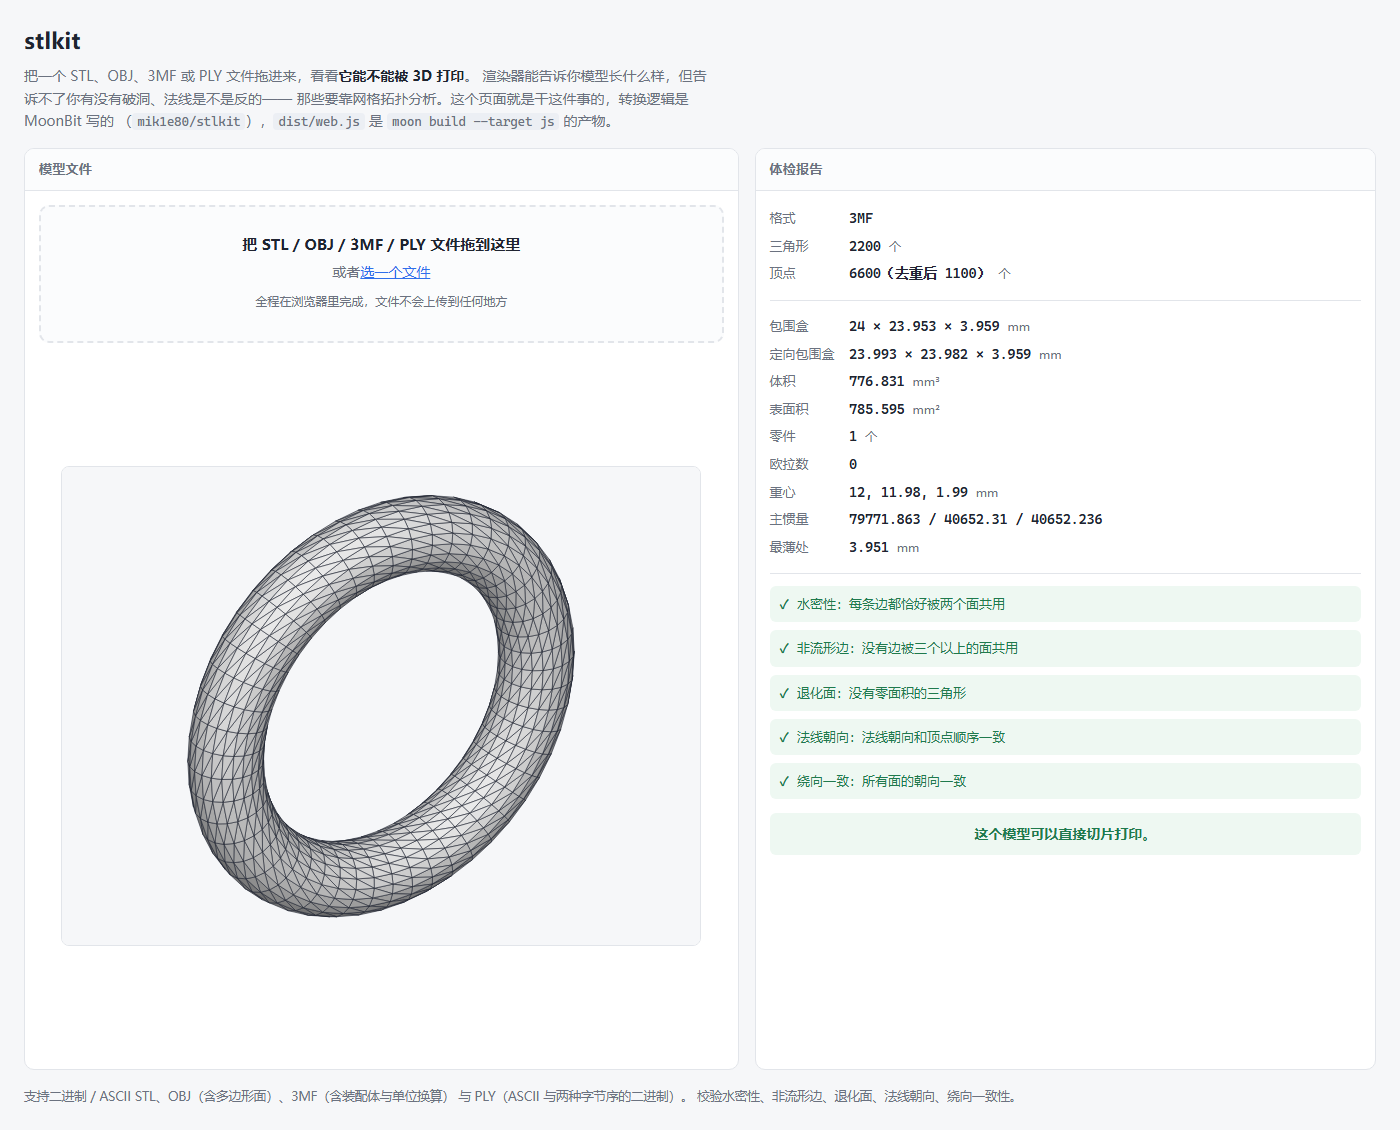
用 MoonBit 写的 STL / OBJ 三维网格工具链。回答一个问题:这个模型能不能 3D 打印。
#为什么需要它
3D 打印失败,最常见的原因不是打印机,是模型本身有问题:
| 网格的问题 | 打印时会发生什么 |
|---|---|
| 不水密(有破洞) | 切片软件分不清哪是实心哪是空的,算出来的填充是错的 |
| 有非流形边(一条边被三个以上的面共用) | 切片软件不知道该往哪一侧填材料 |
| 有退化面(三个点共线) | 算出零面积的层,产生碎片 |
| 法线朝向反了 | 有的工具会把内外面画颠倒 |
渲染器能告诉你模型长什么样,但告诉不了你有没有破洞。 那要靠网格拓扑分析——数清楚每条边被几个面共用。这个工具就是干这件事的。
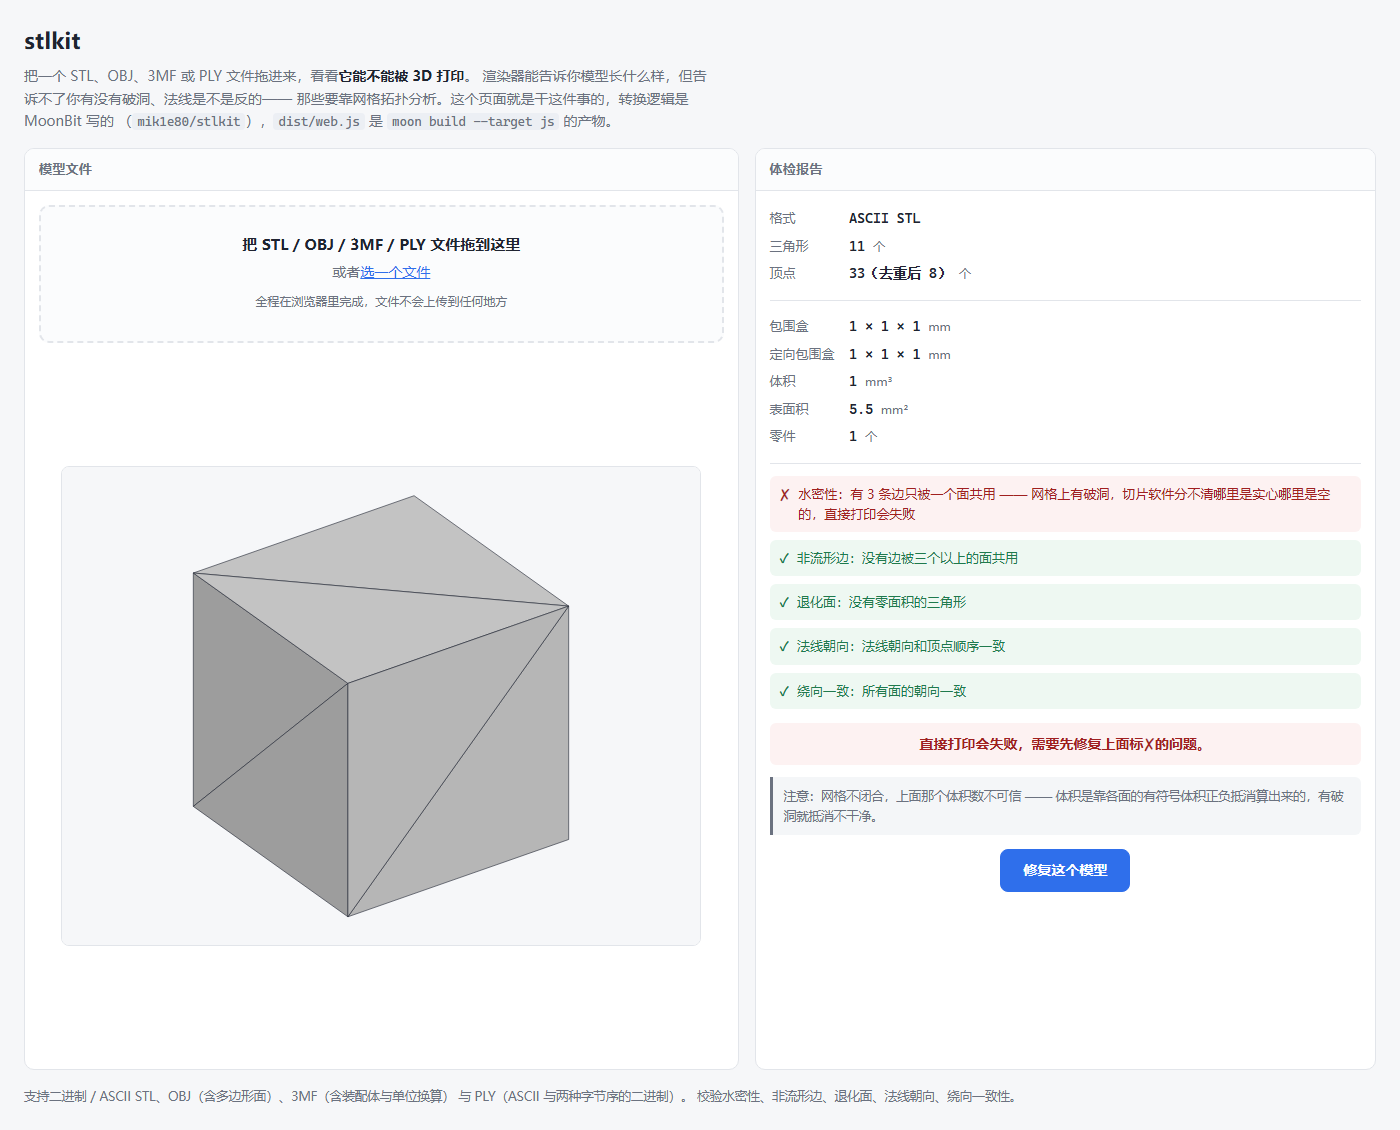
而且这些问题肉眼看不出来:一个缺了一个三角形的立方体,看上去还是完完整整一个立方体,但它的体积已经从 1 变成 0.833 了——因为体积是靠各面的有符号体积正负抵消算出来的,有破洞就抵消不干净。
#能做什么
解析    STL(ASCII + 二进制)、OBJ(含多边形面与负数编号)、
        3MF(含装配体与单位换算)、PLY(ASCII + 两种字节序的二进制)
校验    水密性、非流形边、退化面、法线朝向、绕向一致性
分析    体积、表面积、包围盒、定向包围盒、尺寸、三角形数、去重顶点数、
        壁厚(从表面往里打射线量对面有多远)、
        零件数(几块互不相连的几何)、欧拉示性数、
        重心与转动惯量(密度取 1)
预览    等轴测 SVG 图(自带背面剔除与明暗)
修复    删退化面、去重复面、补洞、重算法线;可导出成 STL / OBJ / PLY
流式    分块扫描超大模型,内存不随模型大小增长
形态 库 + 命令行 + 网页#用法
#网页
拖一个 STL 或 OBJ 文件进页面,左边出预览图,右边出体检报告。全程在浏览器里完成,文件不会上传到任何地方。
页面上的分析逻辑不是 JavaScript 重写的,而是同一份 MoonBit 代码经 moon build --target js 编译出来的。
#命令行
# 出一份体检报告
moon run cmd/main examples/cube.stl

# 顺便导出预览图
moon run cmd/main examples/cube.stl --svg cube.svg

# 跑基准测试,对比三种解析方式的耗时与内存
moon run cmd/main big.stl --bench

# 不带参数打印帮助
moon run cmd/main
输出长这样:
examples/broken.stl
  格式      ASCII STL
  三角形    11 个
  顶点      33 个(去重后 8 个)
  包围盒    1 × 1 × 1 mm
  体积      1 mm³
  表面积    5.5 mm²

  ✗ 不是水密网格 —— 有 3 条边只被一个面共用
    网格上有破洞,切片软件分不清哪里是实心哪里是空的,直接打印会失败

  结论:直接打印会失败,需要先修复
把错误写清楚是刻意的:看到「有 3 条边界边」的人不知道这意味着什么,看到「切片软件分不清哪里是实心哪里是空的」才知道要修。
#库
let data = @fs.read_file_to_bytes("model.stl")
let mesh = match @stlkit.parse_mesh(data) {
  Ok(mesh) => mesh
  Err(msg) => { println("读不了:\{msg}"); return }
}
let check = @stlkit.validate_default(mesh)
if check.is_watertight() {
  println("可以打印,体积 \{mesh.volume()} mm³")
} else {
  println("有 \{check.boundary_edge_count} 条边界边,需要先修复")
}#3MF:现代切片软件用的格式
STL 是 1987 年的格式,除了三角形什么都没有。3MF 是它的正式替代品——PrusaSlicer、
Bambu Studio、Cura 导出的都是它。它和 STL 有两处根本不同:
- 它是个 ZIP 包(OPC 容器),模型数据装在里面一个叫 3D/3dmodel.model 的 XML 里
- 顶点是共享的,三角形存的是顶点表下标,和 OBJ 一样
第二点对「能不能打印」特别重要:拓扑关系是现成的。STL 里「哪些三角形共用同一个
顶点」必须靠容差去猜,猜错就把水密性判错了;3MF 直接写着下标,不存在猜的可能。
#实测:拿官方样例验算
3MF Consortium 的官方样例库拿来跑,结果能和数学对上:
| 文件 | 三角形 F | 边 E = 3F/2 | 顶点 V | V − E + F | 应该是 |
|---|---|---|---|---|---|
| box.3mf | 12 | 18 | 8 | 2 | 2(球面) |
| torus.3mf | 2200 | 3300 | 1100 | 0 | 0(圆环面) |
| multiple_cylinders.3mf | 528 | 792 | 276 | 12 | 12(6 个闭合体 × 2) |
闭曲面满足欧拉示性数 V − E + F = 2 − 2g。三个样例分毫不差。这同时验证了
顶点表下标没读错、容差焊接没焊错、水密性判断是对的——下标只要偏一位,
这几个数立刻就崩。
最后一行还多验了一层:那个文件里只有一个对象,但 build 里放了 6 个
item,各带一个不同的平移变换,所以最终是 6 个互不相连的闭合体。同一份
网格被引用多次、每次套不同变换这条路径也一并验过了。
#官方一致性测试:13 个全过
3MF Consortium 除了示例模型,还出了一套一致性测试(3mf-Verify)。
其中 MUSTPASS 目录的意思是:凡是符合规范的读取器,必须能正确处理这些文件。
正好拿来当外部标尺——不是我造几个测试夸自己,是官方出的题。
13 个文件全部通过,都收在 examples/conformance/ 下,可以自己跑。几个特别值得看:
- 只输出被引用的对象(Chapter3.4.3a):文件里有 2 个对象,但 <build> 只引用 了 1 个。工具输出 12 个三角形而不是 24 个——没偷懒把 resources 全倒出来
- 两条不同路径给出同一个结果:Chapter3.2c(1 个对象 + 2 个 item)和 Chapter4.2(2 个对象 + 2 个 component)用 3MF 里两种完全不同的机制描述同一几何, 结果逐位相同(60 个三角形、14000.003 mm³)。这两条路径在实现里是分开的 (一个是 build 层的重复引用,一个是对象层的嵌套引用,后者还要做矩阵合成), 能对上说明两边都对
- 无关内容不干扰解析:Chapter2.3a(可忽略标记)和 Chapter3.4.1c (未定义的 metadata 名)往文件里塞了一堆和几何无关的东西,解析器不能被带偏
box.3mf 的包围盒是 10 × 20 × 30,体积算出来是正好 6000。
#装配体
3MF 的对象可以由别的对象拼出来,各带一个 4×3 的变换矩阵:
<object id="2" type="model">
  <components>
    <component objectid="1" transform="1 0 0 0 1 0 0 0 1 10 0 0"/>
  </components>
</object>矩阵用的是行向量约定,12 个数按行排,平移在最后三个(第 9/10/11 个):
m00 m01 m02
m10 m11 m12
m20 m21 m22
m30 m31 m32      ← 平移在这里,不是前三个
装配链上组件自己的变换要先做、再套外层的,顺序反了位置就错了。这两个点都是
写的时候最容易搞混的地方,各配了一个测试专门盯着。
对象还能互相引用成环——坏文件里真会出现,所以递归有 32 层上限,不然会栈溢出。
#官方样例自己就有缺陷
examples/cube_gears.3mf 跑出来:
  ✗ 有 53 个面的绕向和其他面相反(顶点顺序写反了)
  ✗ 有 24 条边被三个以上的面共用(非流形边)
  ✗ 有 24 个退化三角形(三个点共线,没有面积)
这不是解析器出错:该文件是 17 个对象各带一个纯平移拼起来的、没有任何
<component>,所以对象引用和矩阵合成那两块代码根本不参与;其余三个官方样例
都报水密零缺陷;53 个反向面只占 25692 的 0.2%,是局部现象而不是整体崩坏。
一个格式官方提供的样例模型,看起来完全正常,实际有 24 个退化面——
渲染器画出来一点问题都没有,切片的时候才会出问题。这正是这个工具存在的理由。
#超大模型:流式解析
#问题出在内存,不是速度
一个三角形在文件里和内存里的大小差三倍:
| 组成 | 大小 | |
|---|---|---|
| 文件里(二进制 STL) | 3 个坐标 + 1 个法线 = 12 个 float32 | 50 字节 |
| 内存里(Triangle) | 4 个 Vec3 = 12 个 Double | 96 字节 |
解析一个 480 MB 的模型,光是「把三角形存下来」就要再吃掉 900 MB 以上。加上文件本身,一个不到 500 MB 的文件能顶到 1.5 GB。
这不是渲染库没做优化。 Three.js 这类库必须把顶点留下来——它们的顶点最终要上传到 GPU,存下来是结构性的。但做统计不需要存:体积、表面积、包围盒都能一边读一边累加,读完就扔掉。
#做法
StlScanner 是一个可以反复喂数据块的状态机,内部只留三样东西:
- 没凑够一个完整记录的零头——块的大小随便给,不要求对齐到 50 字节
- 顶点去重表——只存「量化坐标 → 编号」,8 字节一个键,不存三角形
- 边表——每条边压成一个 UInt64(两个端点编号各占 32 位)
统计水密性需要知道「每条边被几个面共用」,这是唯一躲不掉拓扑的地方。实现上是收集完边之后排序再扫一遍,而不是用哈希集合:同一个 UInt64 在哈希表里要占 30~50 字节(键 + 值 + 桶 + 装载因子),1500 万条边就是 400 MB 以上;紧凑数组里只要 120 MB。
文件读取走 moonbitlang/async/fs 的 read_at,256 KB 一块循环复用——整个过程中文件不进内存,缓冲区大小是固定的,文件再大也不会变大。
#实测
/c/tmp/huge.stl,95.37 MB,200 万个三角形:
$ moon run cmd/main huge.stl --bench
  全量解析(保留网格,能校验能修复)
    耗时      18087.6 ms
    内存      文件 95.37 MB + 网格 198.36 MB = 293.73 MB

  流式扫描(不保留网格,文件整块读)
    耗时      2048.4 ms
    内存      文件 95.37 MB + 顶点边表 45.85 MB = 141.22 MB

  流式扫描(不保留网格,文件分块读)
    耗时      3334.3 ms
    内存      缓冲 256 KB + 顶点边表 45.85 MB = 46.1 MB

  省内存      247.63 MB(84.3%)
  提速        5.4 倍
摊到每个三角形上:全量 154 字节,分块流式 24 字节——少了 6.4 倍。
内存数字是按各自需要的数据结构算出来的,不是读操作系统的进程占用:wasm 的线性内存按页预留和增长,直接看进程 RSS 不准。公式写在 full_memory / stream_memory 的注释里,可以核对。
#两条路径必须给出同样的结论
快而错没有意义。所以 --bench 内置了交叉验证:三条路径(全量解析、整块流式、分块流式)的三角形数和边界边数必须完全一致,对不上就直接报错,不当作基准。stream_wbtest.mbt 里也把流式结果的每个字段和全量校验逐项对照——两份独立实现,只要体积累加、坐标量化、边打包有任何一个环节写得不一样,结果就会悄悄分叉。
有一项流式做不到:绕向一致性。它需要反复遍历邻接面,而流式扫描是单遍的、不保留面与面的关系。所以报告里会明说「流式做不到这项」,而不是假装查过了。
#两条路怎么选
| 全量解析 | 流式扫描 | |
|---|---|---|
| 体积 / 表面积 / 包围盒 | ✓ | ✓ |
| 水密性 / 非流形边 | ✓ | ✓ |
| 绕向一致性 | ✓ | ✗ |
| 修复、导出、预览 | ✓ | ✗ |
| 内存 | 随模型线性增长 | 固定(分块模式下) |
小文件走全量——能多查出绕向问题,还能顺手修复。几百 MB 的扫描件走流式——先知道「有没有破洞」往往就够了。
#实现上的几个决定
坐标一律用 Double,即使 STL 二进制里存的是 32 位浮点。 体积求和是几十万项累加,用 32 位会在累加过程里越飘越远。读进来就转双精度,误差只剩原始数据本身的。
解析阶段不做顶点去重。 STL 每个三角形都把自己的三个顶点重写一遍,一个立方体的 8 个顶点会写 36 遍。但「文件里有多少重复顶点」本身就是一条要报告的校验信息,而且浮点去重涉及「多少算同一个点」的容差问题,不该混进解析。
格式判断靠内容不靠扩展名。 从别处拷来的文件经常带着错的扩展名,而且二进制 STL 根本没有可靠的文本特征。做法是先按二进制试——从第 80 字节读三角形数量,如果 84 + 数量 × 50 正好等于文件长度,那就是二进制;对不上再按文本关键字找。
顶点焊接按容差量化坐标。 这是「两个顶点算不算同一个点」的答案:把每个坐标除以容差(默认 1e-6 毫米,也就是 1 纳米)再四舍五入,落在同一格的就算同一个点。这样把浮点比较换成整数比较,避开「0.1 + 0.2 != 0.3」这类问题。1 纳米的容差能盖住 32 位浮点的重复顶点误差,又远小于任何有意义的建模特征(打印机精度是 0.1 毫米量级)。
预览用画家算法,不是 Z-buffer。 每个三角形投影到屏幕,按离眼睛的远近排序,远的先画近的后画。对凸的、不怎么自遮挡的模型够用——3D 打印模型基本都属于这类。真正准确的消隐要上光栅化,对这个项目是杀鸡用牛刀。
法线一律自己算,不用文件里写的。 很多导出器写的法线是错的甚至直接填 0 0 0。校验时会拿文件里的和按顶点顺序算出来的比,不一致就报出来;但渲染和分析时一律用自己算的。
#开发
仓库根目录就是 MoonBit 模块根:
moon test            # 跑测试
moon run cmd/main    # 不带参数会打印帮助
bash web/build.sh    # 重新编译网页用的 JS
网页部分由 GitHub Actions 自动发布,见 .github/workflows/pages.yml。
#测试
实测结果:
Total tests: 239, passed: 239, failed: 0.moon check --target all --deny-warn 零警告。
测试的手法统一是「拿一个正确的立方体,故意弄坏它,看能不能查出来」——一个查不出问题的校验器等于没有,所以每条检查都配了反例:
- 拿走 1 个三角形要报 3 条边界边,拿走一整个面要报 4 条
- 三个面共用一条边要报非流形
- 翻转法线要被抓到,但法线填零不算错(那是「没填」不是「填错了」)
- 容差两侧各测一次:差 1e-9 的要焊成一个点,差 0.001 的不能
- OBJ 走的是完全不同的代码路径(查顶点表、扇形三角化),但算出来的体积必须和 STL 版一致
- 流式扫描的每个字段都和全量校验逐项对照,分块扫描还要用 1、3、7、13、49、51、83、85 字节这些不对齐的块大小各跑一遍——实现里只要假设了「每次喂进来的都是完整记录」,这些尺寸立刻算出垃圾
- 3MF 的测试样本在内存里现拼(用 fzip 的 zip_sync 把几段 XML 打成 ZIP),想改哪一处就改哪一处。除了正常路径,还专门盯了几个易错点:英寸/厘米/米的换算(不换算体积差 16387 倍)、矩阵平移在最后三个数而不是前三个、组件变换和 build 变换的叠加顺序、以及对象互相引用成环时不能栈溢出
单位立方体是整套测试的基准:12 个三角形,体积必然是 1、表面积必然是 6、包围盒必然是 1×1×1。任何一个环节算错,这几个数就对不上。
#依赖
解析 STL / OBJ 和全部几何分析只用 MoonBit 自带的核心库(core/string、core/math、core/encoding/utf8),没有第三方依赖。
3MF 支持引入两个库:hustcer/fzip(解 ZIP)和 Milky2018/xml(解 XML)。不自己造是因为
这两件事的坑都很深——ZIP 要写 inflate,还得防 zip bomb;XML 的实体、命名空间、属性引号
一个都不能漏。fzip 自带解压比检查和路径安全检查,解析陌生人传上来的文件正需要。
两者都是纯 MoonBit、没有 FFI,所以 native / wasm / js 三端都能跑这条不受影响。
代价是网页产物从 334 KB 涨到 770 KB。
命令行包另外引入 moonbitlang/x(读文件、设退出码)、core/argparse(参数解析)
和 moonbitlang/async(分块读文件,只有 --bench 用)。
#项目结构
- vec3.mbt — 三维向量与点乘/叉乘/单位化
- mesh.mbt — Triangle / Aabb / Mesh,以及体积、表面积、包围盒
- stl.mbt — STL 解析(两种形态)与格式判断
- obj.mbt — OBJ 解析(共享顶点表、多边形三角化、负数编号)
- three_mf.mbt — 3MF 解析(ZIP + XML、装配体、单位换算)
- validate.mbt — 顶点焊接与四项校验
- winding.mbt — 绕向一致性检查与统一
- repair.mbt — 补洞、删退化/重复面、统一绕向、重算法线
- writer.mbt — 导出二进制 / ASCII STL 与 OBJ
- preview.mbt — SVG 等轴测渲染
- stream.mbt — 流式扫描(不建网格、分块读取,内存不随模型增长)
- cmd/main/ — 命令行
- web/ — 网页版(含编译产物 dist/web.js)
- examples/ — 演示与测试用的模型:完好、破洞、绕向反了、圆环,STL 与 OBJ 各一份
#修复
--fix 把网格修一遍再存出去。支持四项:删退化面、删重复面、补洞、重算法线。
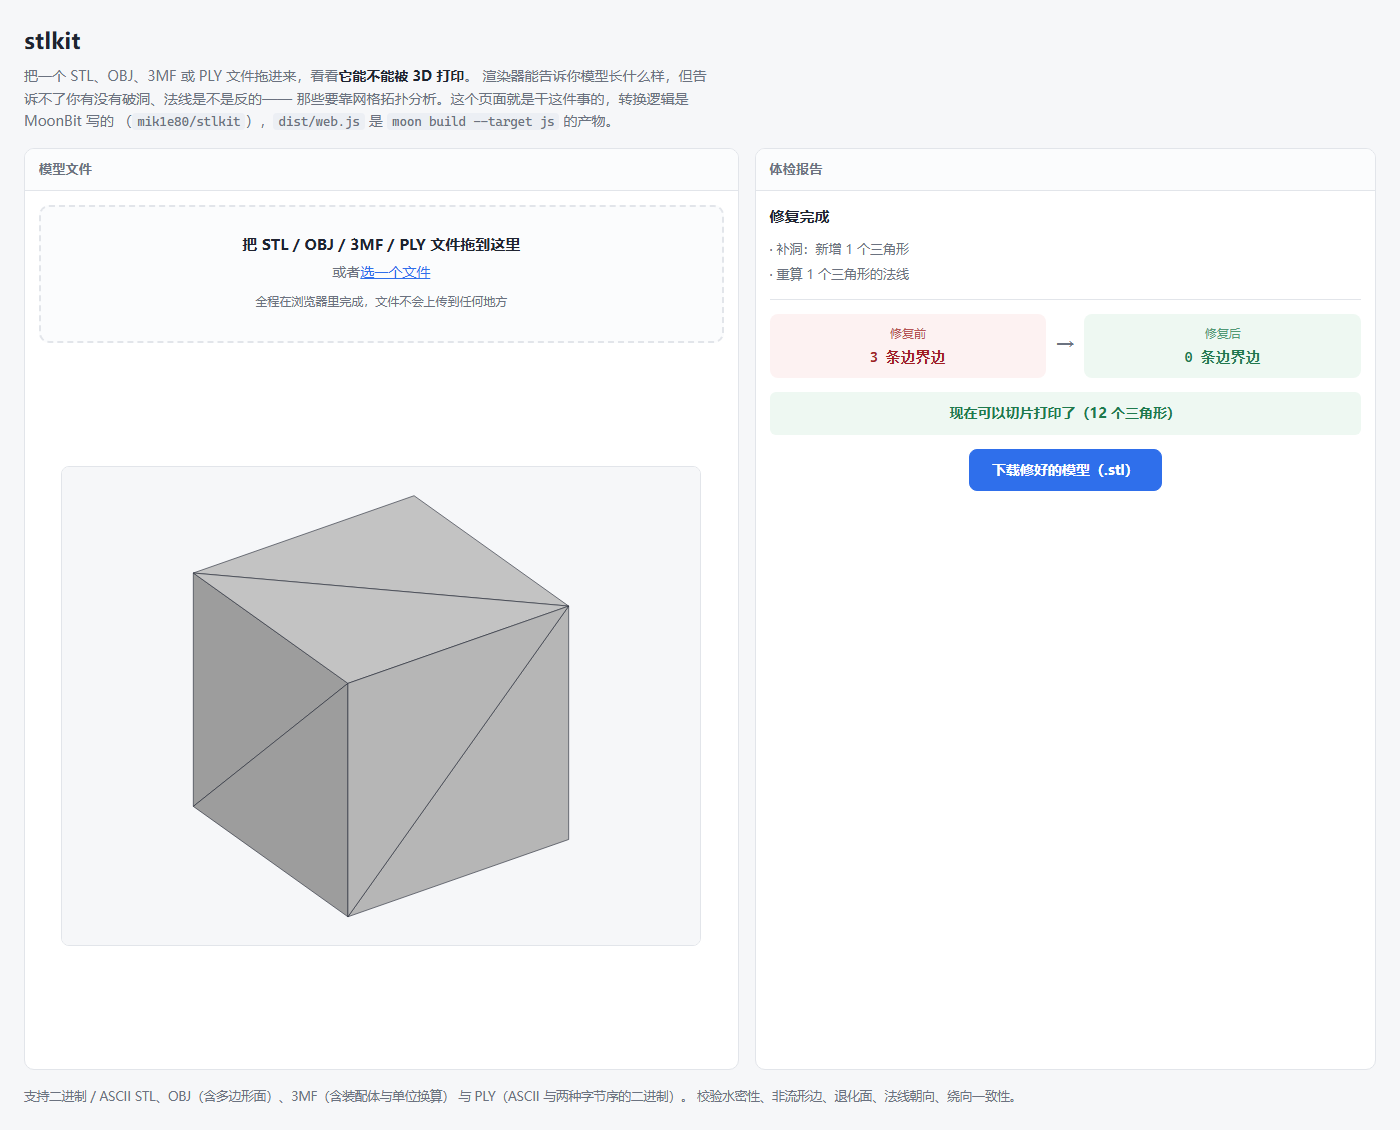
moon run cmd/main examples/broken.stl --fix fixed.stl 修复前 边界边 3 非流形边 0 退化面 0
修复后 边界边 0 非流形边 0 退化面 0
已存到 fixed.stl(684 字节),现在可以切片打印了导出格式按文件名后缀选:.stl 出二进制 STL,.obj 出 OBJ,.ply 出二进制 PLY。这是全项目唯一一处看扩展名的地方——别处判断输入格式都看内容,因为导出必须由用户指定格式,同一个网格好几种格式都能写,没有内容可看。
补洞是最有价值的一项,也最容易出错:新补的三角形绕向必须和原来的面一致。原来的面里有一条边 a→b 只被一个面用到,新补的三角形就得用 b→a,这条边才会变成「被两个面以相反方向共用」,也就是水密。方向搞反的话补完还是不通。
洞的形状可能是凹多边形,所以补法是「环中心 + 环上相邻两点」而不是直接扇形三角化——直接扇形会补出翻到实体外面的三角形。三角形的洞(三个顶点)例外,直接补一个三角形,不用加中心点。
修完会重新跑一遍校验,把修复前后的边界边数对照着打出来。只报「修复完成」没法让人判断到底修好了没有,显示「边界边 3 → 0」才叫证据。
网页版上也有这个按钮:有问题才会出现(没问题的模型给个按钮反而让人以为要修什么),点一下就地修好、更新预览、给一个下载链接。
#绕向:水密检查查不出的那种坏
有一类坏数据藏得很深:某个面的顶点顺序写反了。它仍然是「每条边恰好被两个面共用」的闭合曲面——水密性检查说没问题;按它自己的顺序重算法线也是自洽的——法线检查也说没问题。但那个面朝里了,体积求和时它的贡献符号反了:
$ moon run cmd/main examples/flipped.stl
  体积      0.667 mm³        ← 错!应该是 1

  ✗ 有 1 个面的绕向和其他面相反(顶点顺序写反了)
    这些面朝里了:水密性检查看不出问题,但体积会算错,切片软件也可能把实心区域填反
⚠ 有 1 个三角形的法线朝向和顶点顺序不一致查它的办法是从一个面出发做广度优先遍历,沿共享边往外推:相邻的两个面必须以相反方向使用它们共用的那条边。顺藤摸瓜就能给每个面定下朝向,跟主体不一致的就是写反的。
修的时候要注意顺序——统一绕向必须排在重算法线之前:绕向一变法线也跟着变,反过来做的话刚算好的法线会被绕向翻转作废。
还有一步不能省:遍历只能保证「互相一致」,保证不了「朝外」。一个整体朝里的网格所有面都是一致的,但体积是负的。所以遍历完还要看有符号体积的正负,为负就把全体翻一遍。
$ moon run cmd/main examples/flipped.stl --fix fixed.stl
修复:
  翻转 1 个绕向反了的面(体积从 0.667 修正为 1)
  已存到 fixed.stl(684 字节),现在可以切片打印了
实现上踩了两个坑,都记在 winding.mbt 的注释里:
- 相邻面的方向必须跟当前面比,不能跟边的规范顺序比。拿规范顺序比会得到「所有面都和规范顺序一致」这种恒真的结论,规则直接失效。
- 同一条边的两个面都要留着。绕向反了的那条边上,两个面走的是同一个方向——只存「谁走了这个方向」的话,后写入的会覆盖先写入的,查找时还会返回自己。
#参考
设计上参考过 trimesh(Python 的通用三角网格库):
- 零件数(count_parts)对应它的 mesh.split()——按面的邻接数连通块
- 欧拉示性数(ValidationReport::euler_number)对应它的 mesh.euler_number
- 水密性、绕向一致性的判据也是同一套拓扑定义
这两个能力是看完 trimesh 的设计之后补的。没有复制它的任何代码(它是 MIT 许可的
Python 库,本项目是 MoonBit 实现,语言和数据结构都不同),借鉴的是「该有哪几项指标」
这个层面的思路。
和它的完整对比——包括它有哪些能力、stlkit 有哪些没有、两者能跑的地方差在哪——
在 COMPARISON.md。
其它参考:
- 3MF 的格式定义来自 3MF Consortium 的规范; examples/conformance/ 下收的 13 个一致性测试文件也来自他们的 3mf-samples 仓库(BSD 2-Clause)
#许可证
Apache License 2.0,见 LICENSE。
Aabb
Mesh
网格:一个三角形列表,就这么多。
Mesh::center_mass
网格的重心(质心)。假设材料密度均匀。
返回的是绝对坐标。网格不水密时这个数不可信——一阶矩和体积一样,
靠各面的正负抵消算出来,有破洞就抵消不干净。
Mesh::moment_inertia
网格关于重心的转动惯量张量,假设密度为 1。
返回 9 个数,按行排列:
[0] [1] [2]      Ixx Ixy Ixz
[3] [4] [5]  =   Iyx Iyy Iyz
[6] [7] [8]      Izx Izy Izz
张量是对称的(Ixy = Iyx),所以实际只有 6 个独立分量,
另外 3 个是重复的——保留完整 3×3 是为了和 trimesh 的 moment_inertia
对得上,用起来不用想「哪个下标是哪个」。
对应 trimesh 的 mesh.moment_inertia(density=1 时的结果)。
Mesh::nearest_point
网格上离给定点最近的位置和距离。
对应 trimesh 的 mesh.nearest.on_surface。
做法是逐三角形求「点到三角形的最短距离」:
先看投影落不落在三角形内(落进去就是点到平面的垂直距离),
落不进去就是到三条边的最短距离。
这是无符号距离,不区分点在模型里面还是外面。
Mesh::oriented_bounding_box
求有向包围盒。空网格返回 None。
Mesh::principal_moments
惯量主轴上的三个主转动惯量(把转动惯量张量对角化之后的三个特征值)。
对应 trimesh 的 mesh.principal_inertia_components。
三个数按从大到小返回。物理含义是:绕着对应主轴转的时候,
需要用到的力矩——最小的那个轴就是「最容易转起来的轴」。
张量是对称的,所以特征值有闭式解(Cardano 公式),不用迭代。
Mesh::ray_cast
射线穿过整个网格,返回最近的一次命中。
Mesh::surface_area
网格的总表面积:所有三角形面积之和。
这个数不受水密性影响——破洞的网格也能算出「现有这些面的总面积」,
只是它不等于「这个实体的表面积」。
Mesh::vertices
所有顶点,含重复。数量是三角形数 × 3。
「文件里写了多少个顶点」和「实际有多少个不同的顶点」是两回事,
校验环节会分别报告,所以这里不做去重。
MeshFormat
pub(all) enum MeshFormat {
  Ascii
  Binary
  ThreeMF
  Ply
  Unknown
}
支持的格式。
Unknown 不是「认不出来」,而是「不是 STL,去试试 OBJ」——
调用方看到它应该走 OBJ 那条路,见 parse_mesh。
Obb
PreviewOptions
pub(all) struct PreviewOptions {
  width : Int
  height : Int
  yaw : Double
  pitch : Double
  stroke : String
  stroke_width : Double
}
渲染参数。
PreviewOptions::default
默认渲染参数:从一个斜上方 45 度的常见视角看。
RepairOptions
pub(all) struct RepairOptions {
  tolerance : Double
  drop_degenerate : Bool
  drop_duplicates : Bool
  fill_holes : Bool
  recompute_normals : Bool
  unify_winding : Bool
}
修复选项。
RepairOptions::normals_only
只修法线,不动拓扑。适合「模型本来是好的,只是法线写错了」的情况。
RepairResult
pub(all) struct RepairResult {
  mesh : Mesh
  removed_degenerate : Int
  removed_duplicates : Int
  filled_holes : Int
  added_triangles : Int
  recomputed_normals : Int
  flipped_faces : Int
}
修复结果。除了修好的网格,还报告每一项具体做了多少。
报告做了什么很重要:如果跑了修复但边界边从 3 变成 3,用户需要知道
是「补洞没生效」还是「补了三处又破了三处」。光给一个网格说不清楚。
StlScanner
pub(all) struct StlScanner {
  // private fields
}
分块扫描二进制 STL 的状态机。
用法:反复 feed 数据块,最后 finish 出报告。
内部只保留「没凑够一个完整记录的零头」和统计需要的那两张表,
不保留三角形本身,所以内存不随模型规模增长。
StlScanner::feed
喂一块数据进去。
块的大小随意,不要求对齐到 50 字节——零头会在内部攒着,
和下一块拼起来。调用方按 64 KB 之类的尺寸读就行。
StlScanner::finish
结束扫描,出报告。
StreamReport
pub(all) struct StreamReport {
  triangle_count : Int
  raw_vertex_count : Int
  unique_vertex_count : Int
  boundary_edge_count : Int
  non_manifold_edge_count : Int
  volume : Double
  surface_area : Double
  bbox : Aabb?
}
流式扫描的结果。
字段和 ValidationReport 有意保持一致,方便并排显示。
StreamReport::is_watertight
网格是不是水密的。判据和全量校验一致。
ThicknessReport
pub(all) struct ThicknessReport {
  samples : Int
  hits : Int
  min_thickness : Double
  min_at : Vec3?
  mean_thickness : Double
}
壁厚检查的结果。
Triangle
一个三角形。
法线是文件里写的那个,不一定可信——很多导出器写得一塌糊涂,甚至直接
填 0 0 0。所以别的地方要用朝向时,一律用 computed_normal() 自己算。
Triangle::area
三角形面积。
两条边叉乘的模长等于这两个边张成的平行四边形面积,三角形是它的一半。
Triangle::computed_normal
按右手定则从顶点算出的法线(已单位化)。
面法线 = (b - a) × (c - a)。三个点共线时叉乘为零向量,
normalize 会原样返回零向量,调用方靠这个判断退化面。
Triangle::from_vertices
用三个顶点建三角形,法线留零,留给调用方填
(STL 二进制文件里有现成的法线,OBJ 需要自己算)。
Triangle::signed_volume
有符号体积贡献。
把「三角形 + 原点」看成一个四面体,用混合积算它的有符号体积。
整个闭合网格把每个三角形的贡献加起来,原点以外的部分会正负抵消,
剩下的就是这个网格的体积——这就是为什么要求网格是水密的:
有破洞就抵消不干净,算出来的体积是错的。
ValidationReport
pub(all) struct ValidationReport {
  triangle_count : Int
  raw_vertex_count : Int
  unique_vertex_count : Int
  boundary_edge_count : Int
  non_manifold_edge_count : Int
  degenerate_count : Int
  wrong_normal_count : Int
  unique_edge_count : Int
}
网格校验报告。
ValidationReport::euler_number
欧拉示性数 χ = V − E + F。
对应 trimesh 的 mesh.euler_number。和 count_parts 一样,
是看了 trimesh 的设计之后补的,详细对比见 COMPARISON.md。
水密网格上这个数是有拓扑含义的:
- 单个实体、没有洞(topologically 一个球面):χ = 2
- 有一个穿透的洞(比如甜甜圈):χ = 0
- 有两个穿透的洞:χ = −2
有 k 个互不相连的实体时,χ = 2 × k(每个实体贡献 2)。
所以这个数还能反过来验证零件数:零件 × 2 − χ 一定是偶数,
它的一半就是所有零件上「洞」的总数。
注意:网格不水密时这个数没有上面的含义,只是一堆计数。
报告里也只在结论是水密的情况下才拿它说事。
ValidationReport::is_watertight
网格是不是水密的。
判据:每条边都恰好被两个面共用。这是 3D 打印能成功的必要条件——
切片软件要靠这个判断哪是「里面」哪是「外面」,有破洞就分不清,
算出来的实心区域是错的。
Vec3
pub(all) struct Vec3 {
  x : Double
  y : Double
  z : Double
}
三维向量。
坐标用 Double,即使 STL 二进制格式里存的是 32 位浮点。原因是后面
要做的体积求和是几十万项累加,用 32 位会在累加过程里越飘越远;
读进来就转成双精度,误差只来自原始数据本身。
Vec3::cross
叉乘。
这个库用得最多的运算:
- 两条边向量叉乘得到三角形法线
- 法线模长的一半就是三角形面积
- 法线与视线点乘可以判断面朝向
Vec3::is_zero
判断是否为零向量(在给定容差内)。
退化检测要用:三角形两条边叉乘结果接近零,说明三个点共线,
这个面没有面积。
Vec3::normalize
单位化。零向量原样返回——网格里出现零长度法线时不该让整个流程崩掉,
交给校验环节去报告。
Vec3::scale
逐分量乘一个系数。
3MF 的单位换算要用:文件里可能是英寸、厘米,读进来统一乘到毫米。
Vec3::sub
self - other:从 other 指向 self 的向量。
计算三角形法线时用到:两条边向量相减得到同一个起点出发的两条边。
WindingReport
pub(all) struct WindingReport {
  flipped_faces : Int
  consistent : Bool
  signed_volume : Double
}
绕向检查报告。
check_thickness
检查壁厚。
采样是确定性的:同一个模型每次跑出来的数一样。
用黄金比之类的低差异序列把采样点铺开,而不是伪随机数——
「上次跑 0.42,这次跑 0.38」这种报告没法用来对比修复前后的变化。
count_parts
数一数这个网格由几个互不相连的实体组成。
对应 trimesh 的 mesh.split()。这个能力是看了 trimesh 的设计之后补的,
详细对比见仓库根目录的 COMPARISON.md。
判据是面的邻接:两个三角形共用一条边就算连在一起,
连通块的个数就是零件数。这和水密性用的是同一套拓扑,
不需要额外的几何判断。
为什么 3D 打印要看这个:切片软件按连通块分别生成路径,
一个「看起来是一个模型」的文件里如果有 5 块互不相连的几何,
打出来就是 5 个零散的东西——它们可能根本没连在一起,拿起来就散了。
而且这类问题从预览图上看不出来,模型画出来是完整的。
注意只有共用边才算连接。两个零件刚好顶点碰着顶点不算——
那种接触在切片时是断的,和分开放没有区别。
(这也是为什么不用「顶点相同就算连通」来判,那样会漏报。)
default_weld_tolerance
fn default_weld_tolerance() -> Double默认的顶点焊接容差。
1e-6 毫米 = 1 纳米。选这个量级是因为:STL 二进制里存的是 32 位浮点,
有效精度大约 7 位十进制,所以同一个点在文件里重复出现时可能有
1e-7 相对量级的差异。1e-6 的绝对容差能盖住这个误差,又远小于任何
有意义的建模特征(3D 打印机的精度是 0.1 毫米量级)。
detect_format
判断数据是哪种格式。
顺序有讲究:带魔数的排前面,靠长度算术的排后面。
二进制 STL 的判据是「文件长度正好等于 84 + 数量 × 50」,
一个随便什么文件撞上这个式子的概率大约是 1/50——所以不能在它前面
留一个「可能会被误判成二进制 STL」的岔路。3MF 和 PLY 都只看开头
几个固定字节,几乎不会误判,放前面最稳。
is_3mf
fn is_3mf(data : Bytes) -> Bool3MF 是个 ZIP 包。只看魔数,真正的校验在 parse_3mf 里做——
「打开才知道」的检查不该塞进一个只看开头的判断函数。
is_ply
fn is_ply(data : Bytes) -> Bool是不是 PLY。
规范里第一行必须是 ply,所以要求后面跟换行——只比三个字母的话,
万一有个二进制 STL 的文件头恰好以 "ply" 开头就会误判
(STL 那 80 字节头是自由的,写什么都合法)。
parse_3mf
解析 3MF:解 ZIP → 找模型部件 → 解 XML → 按 build 里列的对象拼出网格。
parse_mesh
按内容自动判断格式并解析。STL、OBJ、3MF 都能读。
判断靠内容不靠扩展名——从别处拷来的文件经常带着错的扩展名,
而且二进制 STL 根本没有可靠的文本特征。
顺序是:3MF(ZIP 魔数)→ STL 的两种形态(靠长度校验和关键字)→
都不认再当 OBJ 试。
parse_obj
解析 OBJ 文本。
只认几何相关的关键字:v(顶点)、f(面)、vn(法线)会读,
其余(vt、g、o、s、mtllib、usemtl、注释)跳过——
它们不影响几何形状,也不影响能不能打印。
parse_stl
从 STL 数据解析出网格,自动判断是 ASCII 还是二进制。
判断方法:先按二进制试——第 80 字节处读出的三角形数量如果能让总长度
刚好对上(84 + 数量 × 50),那就是二进制。对不上再按文本解析。
为什么不用「开头是不是 solid」判断?因为二进制 STL 的 80 字节文件头
是随便写的,很多导出器就塞一句 "solid ...",靠这个判断会误判。
反过来,长度校验几乎不会误判。
parse_stl_ascii
解析 ASCII STL。
逐行扫,认三种关键字:
facet normal x y z 开一个新面,记下法线
vertex x y z 往当前面里加一个顶点
endfacet 当前面结束,凑够三个顶点就收一个三角形
其余的行(solid、outer、loop、endloop、endsolid)直接跳过——
它们不影响几何信息。
ray_triangle
一条射线打在一个三角形上,返回距离(None = 没打中)。
Möller–Trumbore:把命中点表示成 a + u·(b−a) + v·(c−a),
直接解出 u、v 和距离 t。三个约束各自能提前退出,不用算完整。
只有 t > 0 才算命中——反方向的交点是「背后的东西」,不算。
render_svg
把网格渲染成一张 SVG 图。
空网格返回一张空图而不是报错——调用方(网页)在文件还没上传时
需要有个东西显示。
stream_stl_ascii
流式扫描 ASCII STL。
逐行扫,同样是累加不保留。ASCII 文件本身比二进制大好几倍,
流式的意义反而更大。
stream_stl_binary
流式扫描二进制 STL。
二进制格式天生适合流式:每个三角形固定 50 字节,顺序读就行,
不需要回头。ASCII 格式要逐行扫,见 stream_stl_ascii。
symmetric_eigenvalues
fn symmetric_eigenvalues(m : FixedArray[Double]) -> FixedArray[Double]对称 3×3 矩阵的特征值,从大到小。
输入按行排列的 9 个数([0..2] 第一行,[3..5] 第二行,[6..8] 第三行),
只用得到上三角——对称矩阵的下三角是重复的。
symmetric_eigenvector
求某个特征值对应的单位特征向量。
做法:算 B = A − λI,然后取 B 的三行两两叉乘,挑模长最大的那个。
为什么不直接解方程组:λ 是数值算出来的,代入之后 B 通常不满秩,
靠选主元解出来的向量可能全是噪声。而叉乘天然给出「垂直于两行」的方向,
哪个叉乘最大就说明哪两行最独立——这也顺带躲开了「某一行恰好是零行」的情况。
unify_winding
把网格的绕向统一,并保证整体朝外。
两步:
- 用 winding_flags 让所有面互相一致
- 看有符号体积——为负说明整体朝里,把所有面翻一遍
第 2 步不能省。只做第 1 步的话,一个整体朝里的网格会保持朝里,
体积仍然是负的。
write_mesh
按文件名后缀选格式导出。
这里是唯一一处看扩展名的地方,别处判断格式都看内容。因为导出
必须由用户指定格式——同一个网格既可以写成 STL 也可以写成 OBJ,
没有内容可看。
write_obj
导出成 OBJ。
OBJ 有共享顶点表,所以这里要先按位置去重再写——不然就白费了 OBJ
的格式优势,写出来比 STL 还大。
注意:去重会让拓扑变成共享顶点的形式,这个文件重新读进来之后
「有多少重复顶点」那条校验信息就跟原来不一样了。这是格式本身的
差别,不是数据丢了。
write_ply_ascii
导出成 ASCII PLY。
ASCII 的好处是人眼能看、能直接 diff;代价是文件大好几倍
(一个坐标要写十几位十进制,二进制只要 4 个字节)。
要存下来给别人用就选二进制的那个。
write_ply_binary
导出成二进制 PLY(小端)。
选小端是因为现在的读写器基本都是小端,大端只剩考古价值了——
但读的时候两种都得认,谁知道会收到什么文件。
write_stl_ascii
导出成 ASCII STL。人眼能读,但体积是二进制版的好几倍。
Install
Download zipMoonBit 实现的 STL/OBJ/3MF 三维网格工具链:解析、校验、修复、分析、流式扫描
stlobj3mf3dmesh3d-printingwatertight

 Apache-2.0

 Updated 22 days ago
 30 downloads